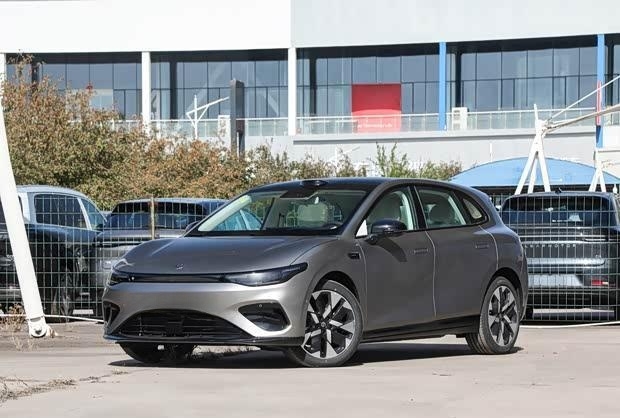
在一条涵盖50公里、20个高难度场景并叠加晚高峰时段的城市测试路线中,埃安i60以15万元以内的车价完成了挑战。该车搭载与L4同源的文远知行WRD 3.0算法,芯片为高通骁龙8650,算力200TOPS,纸面参数并不算突出。测试结果显示,i60打破了华为乾崑ADS 5在该路线保持两个月的最佳纪录,成为首台将20个高难场景全部完美通过的车型;但全程仍发生3次介入,无伤通关并不等于没有短板。
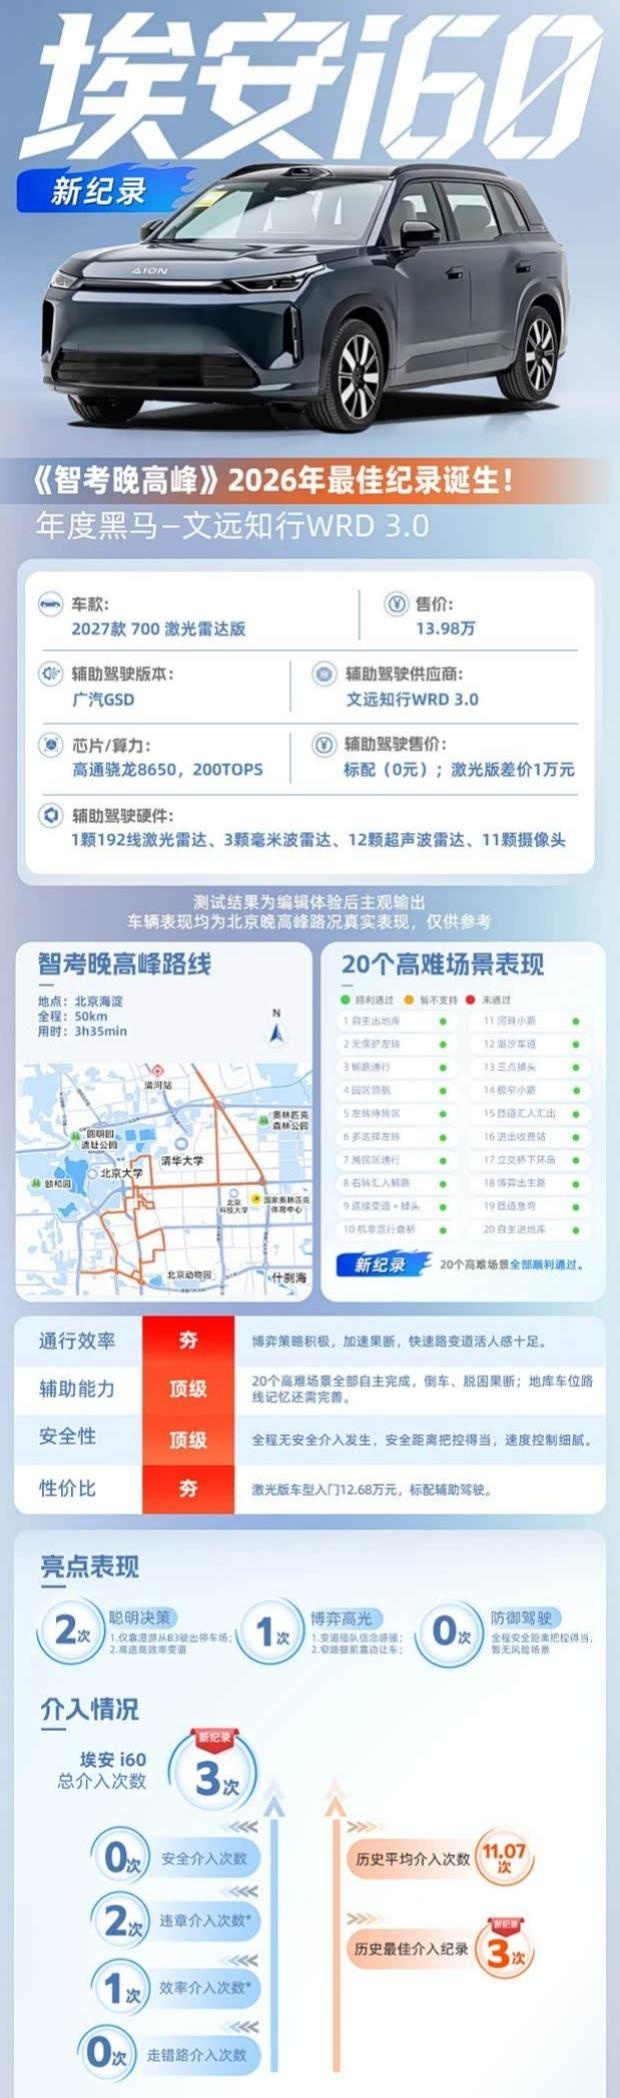
从成绩单看,20/20通过率与3次介入并存,构成了此次实测最值得关注的部分。三次介入可归为两类:两次属于“效率失误”,一次属于“没读懂路”。第一次介入发生在拥堵路段,距离右转约450米处,右侧公交车道正处于禁行时段,车辆刚绕过事故车便打灯驶入公交车道,被驾驶员掰回后仍试图再次进入,最终被判定为违章介入。同一时间、同一地点,搭载地平线HSD 2.1的iCAR V27也出现类似错误,说明i60对公交车道通行规则并非不清楚,而是在效率追求下偶尔越线。
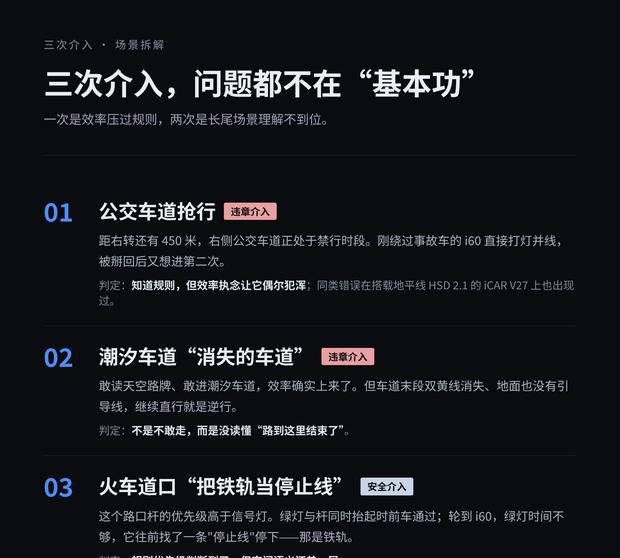
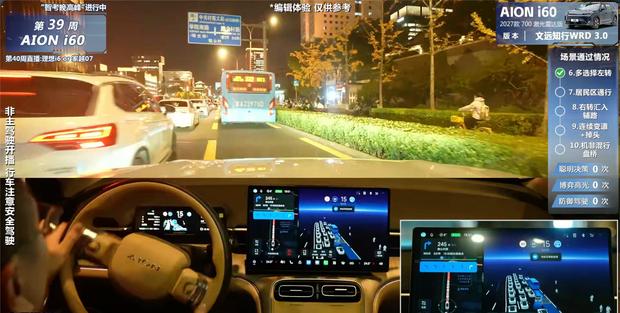
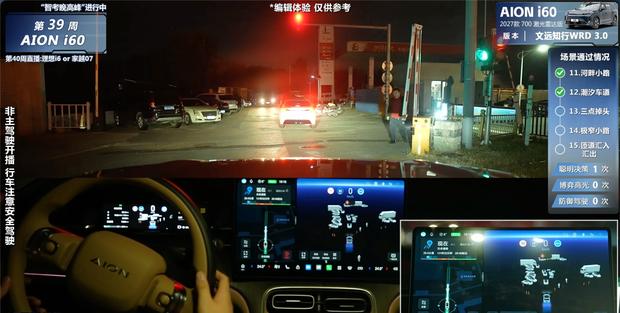
后两次介入更多指向长尾场景理解不足。潮汐车道场景中,i60能够识别天空路牌并驶入潮汐车道,但车道末段双黄线消失、地面无引导线,继续直行将构成逆行,最终触发违章介入。火车道口场景中,路口设有信号灯和栏杆,栏杆优先级高于信号灯,i60虽判断到规则优先级,却在绿灯时间不足时将铁轨误认为停止线停车,暴露出空间语义理解仍差一层。三次介入的共同点在于,没有一次是基础能力掉链子,问题集中在规则边界与长尾理解上。
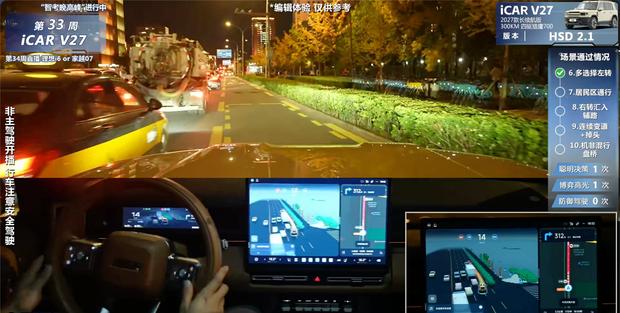
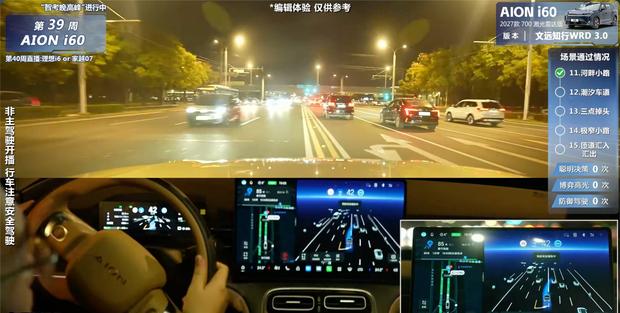
另有几处场景虽未介入,但处理并不够丝滑。直行中遇到前车打右转向灯,i60立即发起绕行,随后面对一辆因事故停在尴尬位置的极氪9X时却困在原地,直到车流再次起步才脱困。一处路口百余米外信号灯变黄,系统第一时间识别到变化,但因车速过高且停止线比预期更近,出现全程唯一一次急刹与报警提醒,问题在于决策余量不足。一处右转中,前方黑车压实线并借用非机动车道通过,i60跟车积极却也被带偏。这些场景说明系统知道该做什么,但动作果断程度和余量分配仍有提升空间。
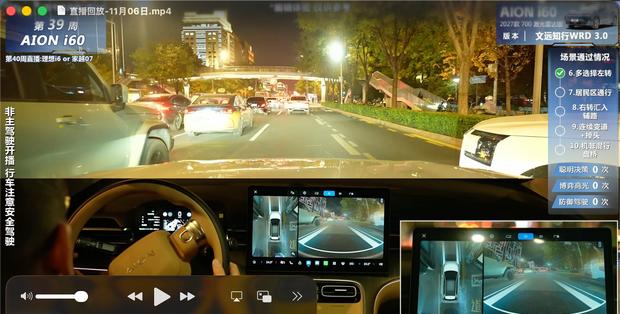
介入手感同样值得强调。驾驶员试图通过回掰方向盘撤销变道时,i60会施加很强且持续的力,如同与十来岁小孩扳手腕,紧急情况下容易造成慌乱和误操作,建议优化。能力越强,人机共驾的“退出机制”就越重要,一个能把车开得很好的系统,也应让人能干净利落地接管,这两件事并不矛盾,反而互相成全。
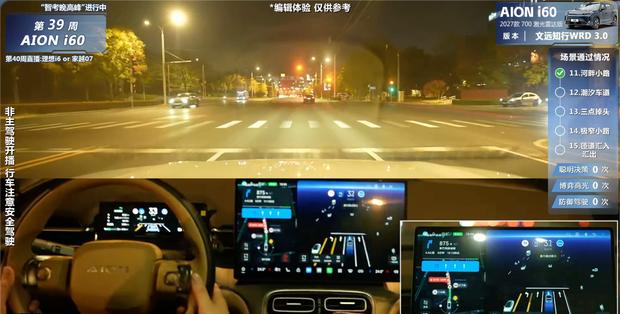
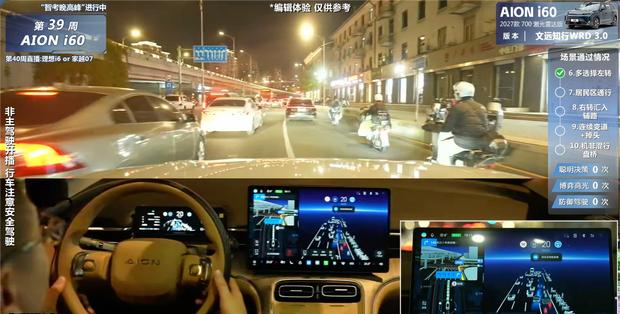
文远WRD 3.0的整体表现可凝练为“快、顺、灵”。快体现在晚高峰四环主路汇入时,i60并非一边前行一边找机会,而是直接强势完成变道,汇出主路时也会果断发起变道,发现原车道更空旷后立刻变回;进入快速路后车辆频繁钻行,甚至轻松超过同样亮着蓝灯的ADS。面对右转时四面八方驶来的两轮车,i60在把控距离和尺度后逐渐向前施压,敏捷风格与通行效率优先并非摆设,日常使用仍需谨慎开启。
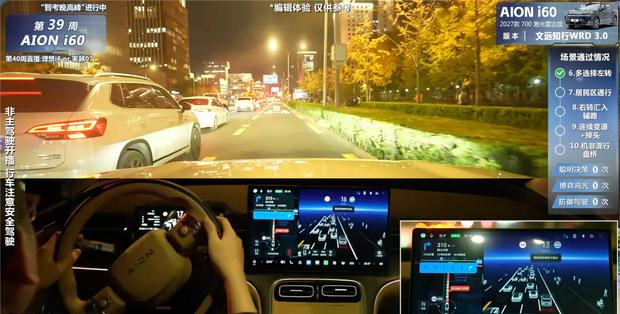
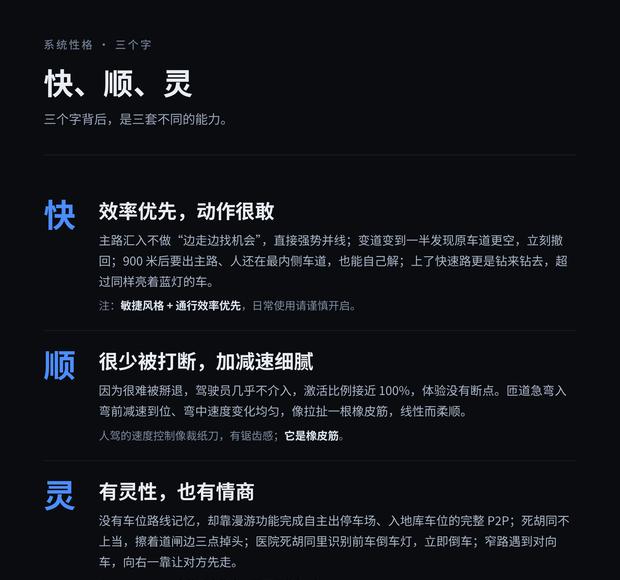
顺体现在系统对车辆有极强的“占有欲”,驾驶员很难掰退它,几乎100%的激活比例带来流畅、无断点的体验;加减速控制也极其细腻。匝道急弯场景中,i60速度变化均匀、车速控制得当,体验线性且柔顺,与人驾对速度控制时的锯齿感和颗粒感形成对比。灵则体现在漫游功能上,尽管WRD 3.0尚无车位路线记忆,但i60成为体验以来首台通过漫游功能完全自主驶出停车场、驶入地库车位的系统,带来完整P2P体验。驶过铁道面对死胡同时,i60没有上当,直接在路口完成极限三点掉头并擦着道闸边脱困;在另一处死胡同中,前车挂上倒挡后,i60立即开始倒车,直到道路尽头开始三点掉头,能识别倒车灯且倒车积极、适应性好。右转进入封闭园区时,面对没有要走意思的黑车,i60先前压再向右打把让出空间,随后一把进入园区,遇到前车侧方泊车该等等、该过过,遇到临停车处理灵活、时延很低。
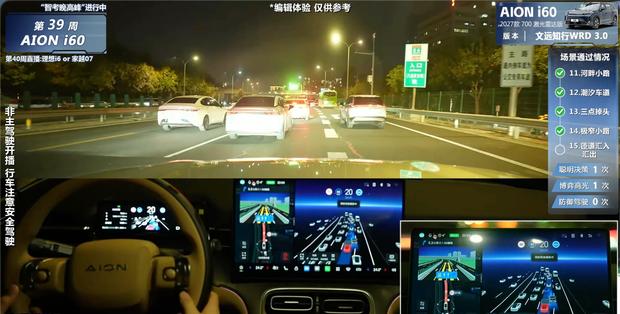
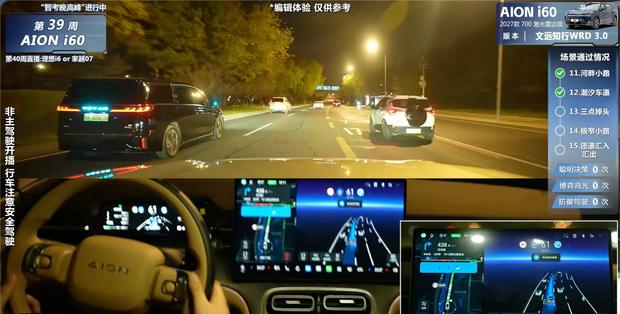
用L4同源算法做L2堪称降维打击,而仅用200TOPS的高通骁龙8650将这套系统搬到15万元以内的车上,还能提供越级辅助驾驶体验,则更像一键超频。更准确地说,i60的能力上限很高,边界稳定性仍在补课:3次介入全部发生在规则边界与长尾理解上,没有一次是基础能力掉链子;3处不够丝滑也不是“不会”,而是“不够果断”或“余量没留够”。这解释了WRD 3.0的性格:它像一个效率极高、愿意主动做决策的司机,敢并线、敢绕行、敢在窄路里找空间,但当规则和空间语义出现模糊,还需要更多数据补上“该不该”的判断。作为2026年辅助驾驶界的黑马,文远知行搭载车型目前还不多,但作为多年深耕L4的企业,面向乘用车的L2辅助驾驶虽迟但到。据悉,除广汽与奇瑞外,明年将有更多搭载文远方案的车型与消费者见面,届时头部供应商格局是否生变,值得持续关注。
 视频直播